01
Смена детали все еще вызывает простой
Новая деталь требует замены оснастки, ручной привязки координат и тестового прогона.

Система нулевого базирования
Роботизированная ячейка работает эффективно, когда паллета с заготовкой каждый раз приходит в одну и ту же точку. GRAMAT-Z создает стандартизированную базу для автоматической загрузки станков и контрольно-измерительных машин, быстрой смены номенклатуры и масштабирования производства.
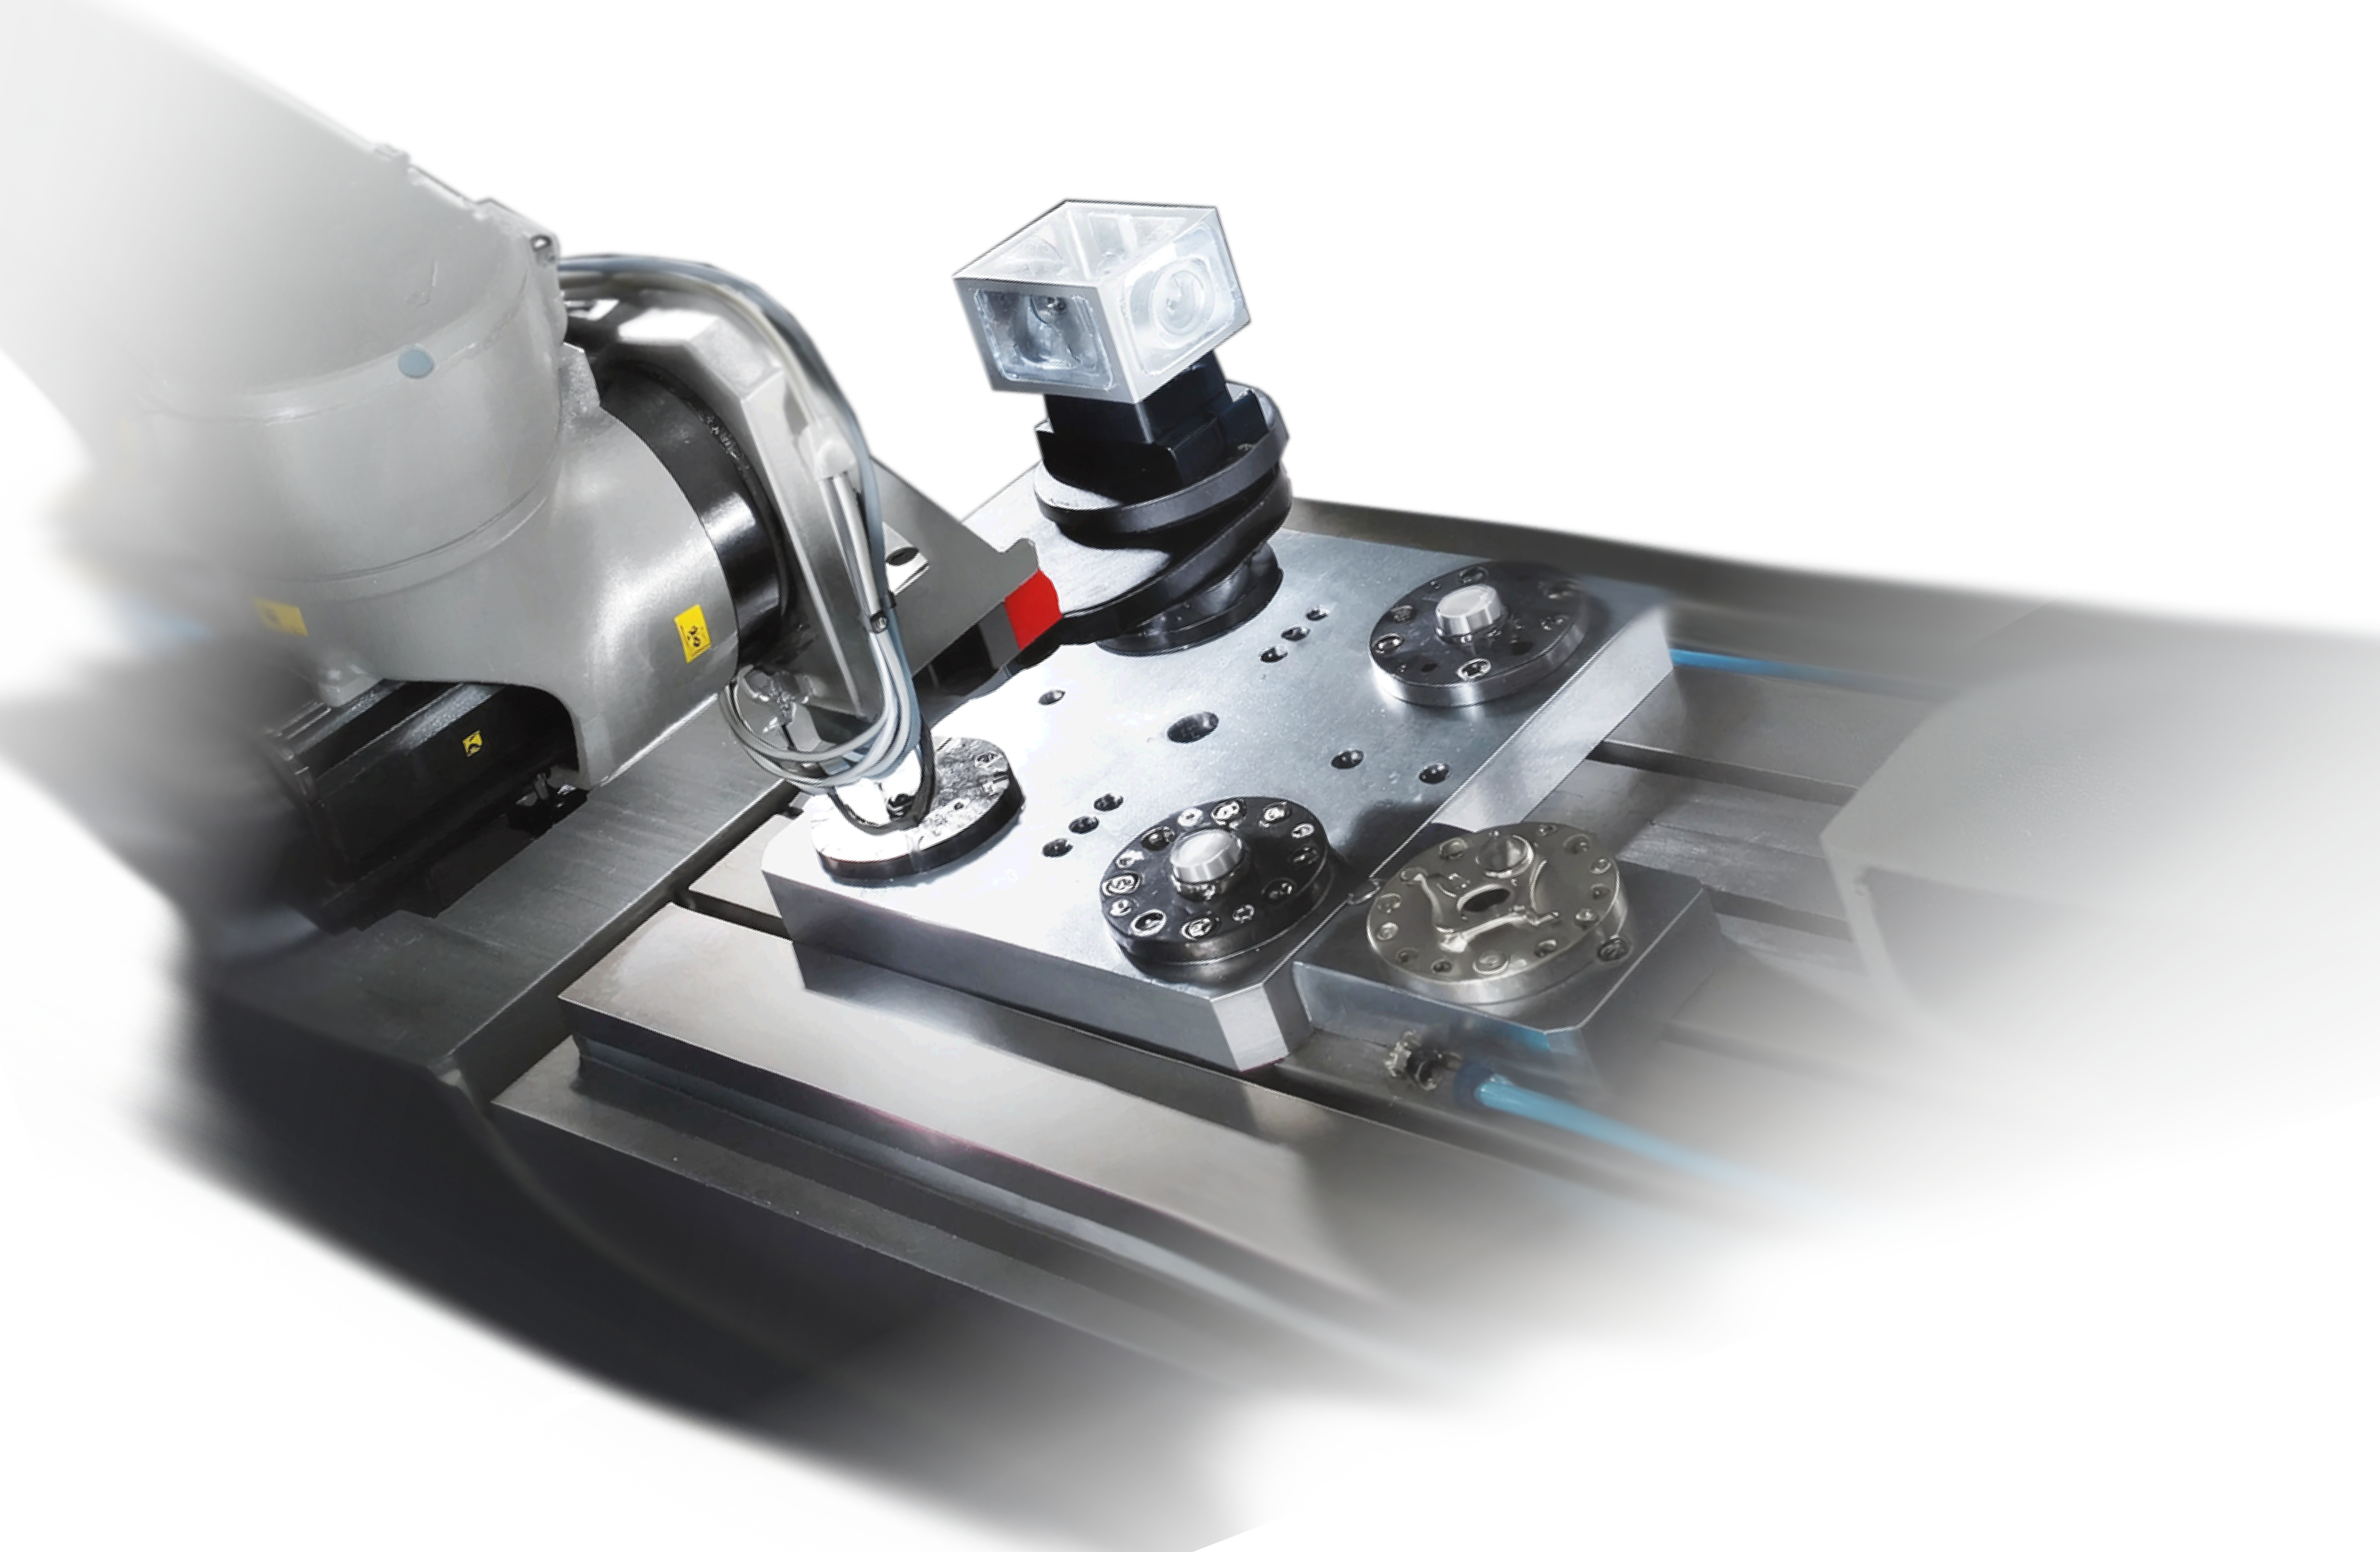
Роботизация помогает решить проблему дефицита кадров и увеличить производительность. Но при частой смене номенклатуры автоматизация остается неполной без системы нулевого базирования.
Переход на новую деталь требует ручной переналадки оснастки и перекалибровки координат. Оператор все равно нужен на 20–60 минут при каждой смене детали.
Новая деталь требует замены оснастки, ручной привязки координат и тестового прогона.
Точность установки и стабильность ячейки зависят от действий и квалификации наладчика.
Без стандартизированной базы робот не может самостоятельно загружать разные типы деталей из накопителя.
Ячейка может быть автоматизированной, но без быстрой смены оснастки не адаптируется к номенклатуре.
Новая деталь не должна означать новую привязку. Сравните процесс переналадки без стандартизированной базы и с системой GRAMAT-Z.
Конец партии детали А
Смена зажимной оснастки
Поиск нуля детали и ручная привязка
Перекалибровка робота
Тестовый прогон ячейки
Старт обработки детали Б
Конец партии детали А
Смена паллеты с заранее закреплённой деталью Б
Робот устанавливает стандартизированную паллету в базовую плиту
Старт обработки детали Б
Деталь закрепляется на паллете заранее и размещается в накопителе, пока станок обрабатывает предыдущую операцию. Нулевая точка базовой плиты не меняется, поэтому робот не требует перекалибровки.
GRAMAT-Z превращает смену детали в повторяемую операцию. Деталь закрепляется на стандартизированной паллете заранее, а робот устанавливает ее в базовую плиту с нулевой точкой.
на смену паллеты
Деталь закрепляется на паллете параллельно с обработкой текущей партии.
Подготовленные паллеты ожидают следующую операцию в зоне загрузки.
Робот берет паллету и устанавливает ее в базовую плиту без участия оператора.
Положение паллеты повторяемо. Координаты детали уже известны станку и роботу.
Новая деталь запускается без ручной привязки и перекалибровки.
Система нулевого базирования делает роботизированную ячейку не просто автоматической, а самостоятельной. Станок и робот работают по подготовленному сценарию — без постоянного участия оператора при каждой смене детали.
Смена паллеты занимает до 30 секунд вместо ручной переналадки и повторной привязки. Станок дольше выполняет основную работу.
Подготовленные паллеты можно разместить в накопителе заранее. Робот последовательно подает их в ячейку без участия оператора.
Каждая деталь закрепляется на своей паллете, а фиксированная база сохраняет известные координаты для робота и станка.
Повторяемая установка снижает влияние человеческого фактора и делает процесс переналадки предсказуемым.
Робот не ждет оператора. Он получает следующую подготовленную паллету.
Робот самостоятельно забирает подготовленную паллету, устанавливает ее в базовую плиту и запускает следующую операцию. Без ручной привязки, повторной калибровки и ожидания наладчика.

Наши менеджеры свяжутся с вами и ответят на все вопросы.
